Publications
Selected recent work · Full list on Google Scholar
Juyi Sheng, Mingxin Tan, Jincheng Li, Mengyuan Liu
arXiv preprint, 2026
Paper
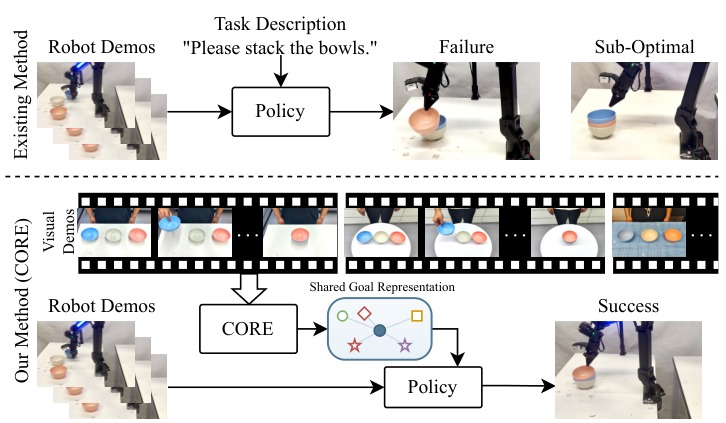
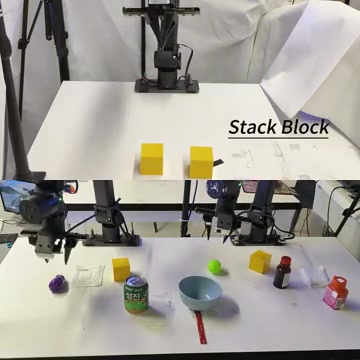
CORE learns an outcome encoder from action-free videos and aggregates successful terminal states into visual goal prototypes. Conditioning robot policies on these prototypes transfers geometric and contact constraints across embodiments without action labels, improving manipulation over language-only task descriptions.
Sheng Liu, Lei Yan, Juyi Sheng, Pengfei Xia, Haibo Zhang, Mengyuan Liu, Wenfu Xu
IEEE Robotics and Automation Letters, 2026
Paper
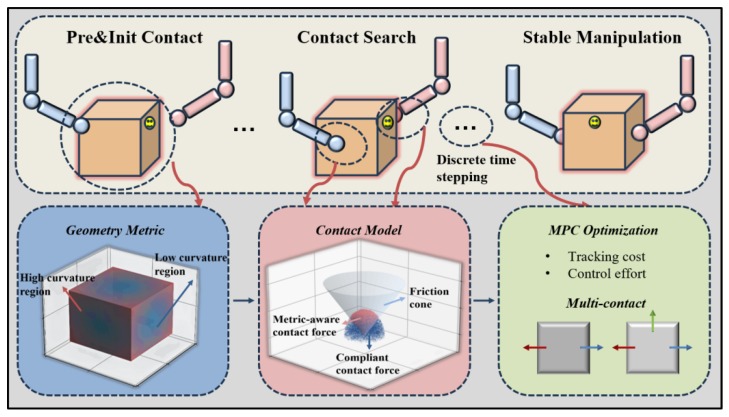
An energy-consistent contact model encodes friction-cone and object geometry through an anisotropic metric, yielding smooth contact dynamics without complementarity constraints. Combined with contact-implicit MPC, it selects robust contact regions and controls object motion efficiently for dexterous manipulation.
Mengyuan Liu, Juyi Sheng, Peiming Li, Ziyi Wang, Tianming Xu, Tiantian Xu, Hong Liu
arXiv preprint, 2026
Paper/Project/Code
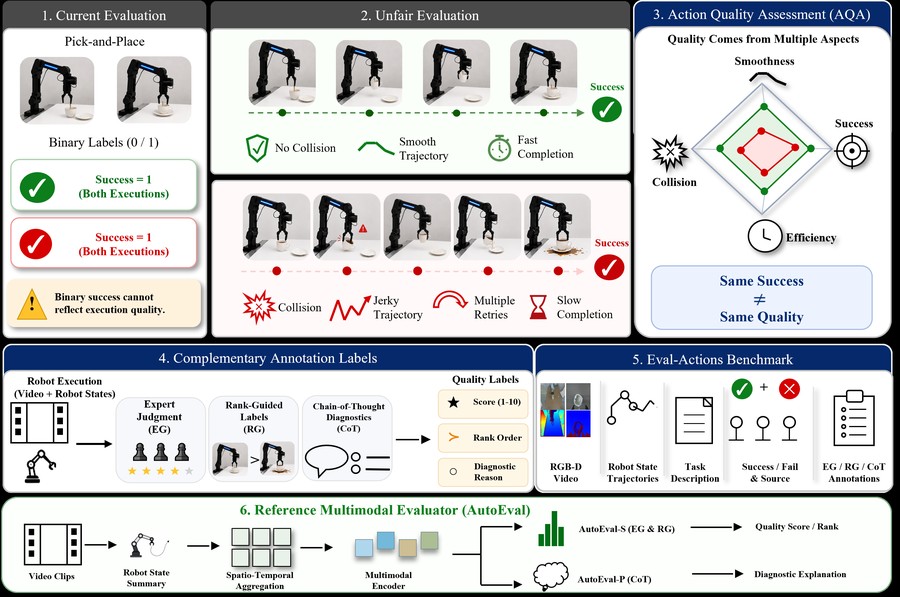
TERM introduces the Eval-Actions benchmark and AutoEval models to assess execution quality and source authenticity. Spatio-temporal visual aggregation, kinematic supervision, and reasoning-based optimization enable evaluation beyond binary success and distinguish policy rollouts from human teleoperation.
Juyi Sheng, Ziyi Wang, Peiming Li, Mengyuan Liu
AAAI Conference on Artificial Intelligence, 2026
Paper/Project/Code
MP1 combines 3D point-cloud observations with MeanFlow to generate action trajectories in one network evaluation. Classifier-free guidance improves controllability, while a lightweight dispersive loss separates scene features, enabling fast and accurate manipulation without iterative denoising.
Juyi Sheng, Yangjun Liu, Sheng Xu, Zhixin Yang, Tiantian Xu, Mengyuan Liu
arXiv preprint, 2025
Paper/Project/Code
GPA-RAM integrates grasp priors learned from existing task demonstrations with a spatial policy built on attention and Mamba. This pairing improves initial grasp precision and models task context efficiently, making fine-grained manipulation more reliable without collecting extra grasp-pose annotations.
Juyi Sheng, Yifeng Tang, Sheng Xu, Fangning Tan, Ruiming Hou, Tiantian Xu
IEEE Transactions on Industrial Electronics, 2024
Paper
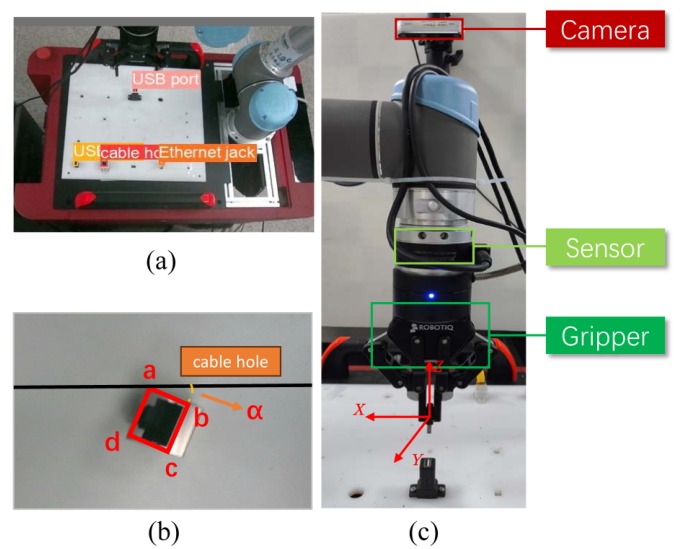
A learning-based controller combines position, velocity, and force measurements from human demonstrations to generate joint angular acceleration commands for assembly. Automatic data labeling, Lyapunov analysis, and Lipschitz constraints support stable contact behavior across connector-insertion tasks.
Earlier Publications
2023 · IEEE International Conference on Real-time Computing and Robotics (RCAR)